ویژگیهای کلیدی
با فیزیک چندپرنده (غلتش، پیچ و انحراف) و دینامیک سهبعدی برای تعریف پرواز پهپاد آشنا شوید.
عملکرد پهپاد را با سیستمهای پیشرانه قدرتمند مانند موتورهای BLDS، باتریهای لیپو و ESCها بهینه کنید.
یک پهپاد نقشهبرداری سفارشی بسازید تا جنبههای حیاتی مونتاژ، پیکربندی، آزمایش و اولین پرواز پهپاد را بیاموزید.
شرح کتاب
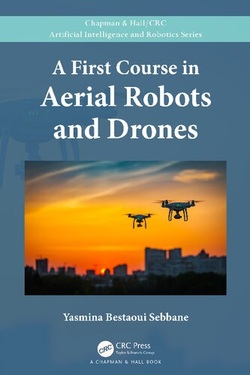
فرصتها را در بازار رو به رشد پهپادها که در آن پهپادها در حال ایجاد انقلابی در بخشهای متنوعی مانند کشاورزی، نقشهبرداری و ارتش هستند، آزاد کنید. این کتاب با استفاده از تجربه گسترده نویسنده در حوزه پهپاد، راهنمایی گام به گام را در طول چرخه کامل توسعه پهپاد، از مفهوم تا مرحله خلبانی، نمونهسازی اولیه و در نهایت، یک محصول آماده برای بازار، با کاربردهای خاص حوزه ارائه میدهد.
این کتاب با مقدمهای بر سیستمهای بدون سرنشین، اصول پرواز پهپاد و حرکت آن در فضای سهبعدی شروع میشود و به شما نشان میدهد که چگونه یک سیستم پیشرانه متناسب با نیازهای پهپاد خود طراحی کنید. سپس با کل فرآیند مونتاژ پهپاد، شامل بدنه، قطعات و سیمکشی، آشنا خواهید شد. در مرحله بعد، اتصال و ناوبری پهپاد را با دستگاههای ارتباطی مانند RFD900، Herelink و H-16 Pro GCS و پروتکلهای سختافزاری مانند I2C و UART بهبود خواهید بخشید. این کتاب همچنین شما را در استفاده از نرمافزارهای پرواز متنباز Ardupilot و PX4، همراه با معماری میانافزار و تنظیم PID برای کنترل پیشرفته راهنمایی میکند. علاوه بر این، در مورد ایستگاههای کنترل زمینی AeroGCS، Mission Planner و UGCS، نکاتی برای اولین پرواز و تجزیه و تحلیل گزارش برای بهینهسازی عملکرد در حین ساخت یک پهپاد نقشهبرداری سفارشی با مداومت پروازی ۶۰ دقیقهای، برد ۱۰ کیلومتر، پخش زنده ویدیویی و گزینههای عکاسی، خواهید آموخت.
در پایان این کتاب، شما به تمام چیزهایی که برای ساخت و پرواز پهپادها و هواپیماهای بدون سرنشین خود نیاز دارید، مجهز خواهید شد.
آنچه خواهید آموخت
اصول طراحی پرواز چند کوپتر و فیزیک حرکت آن را بررسی کنید
اصطلاحات مرتبط با سیستمهای پرواز پهپاد را درک کنید
مفاهیم ردیابی قدرت، ارتباط و نیروی محرکه را در طراحی پهپاد پیادهسازی کنید
از IMUها و حسگرها در کنترلکنندههای پرواز و پروتکلهایی مانند I2C، SPI و MAvlink استفاده کنید
با پشتههای پرواز پهپاد متنباز و نرمافزار ایستگاه کنترل زمینی آشنا شوید
قانون کنترل مورد استفاده در چند کوپتر و اصول اولیه PIDها را به کار ببرید
به حالتهای پرواز با کنترلکنندههای از راه دور و تجزیه و تحلیل گزارشهای پرواز بپردازید