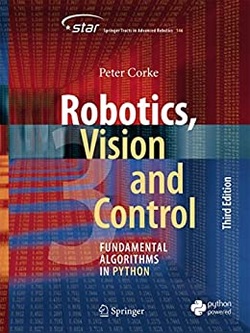
بینایی رباتیک، ترکیبی از رباتیک و بینایی کامپیوتر، شامل اعمال الگوریتمهای کامپیوتری بر روی دادههای به دست آمده از حسگرها است. جامعه تحقیقاتی تعداد زیادی از این الگوریتمها را توسعه داده است، اما برای یک تازه وارد در این حوزه، این میتواند بسیار دلهرهآور باشد. نویسنده بیش از 20 سال است که دو جعبه ابزار متنباز MATLAB® را نگهداری میکند، یکی برای رباتیک و دیگری برای بینایی. آنها پیادهسازی بسیاری از الگوریتمهای مهم را ارائه میدهند و به کاربران اجازه میدهند تا با مسائل واقعی، نه فقط مثالهای پیشپاافتاده، کار کنند. این کتاب الگوریتمهای اساسی رباتیک، بینایی و کنترل را برای همه قابل دسترس میکند. این کتاب، نظریه، الگوریتمها و مثالها را در روایتی که رباتیک و بینایی کامپیوتر را به طور جداگانه و با هم پوشش میدهد، در هم میآمیزد. نویسنده با استفاده از آخرین نسخههای جعبه ابزارها نشان میدهد که چگونه میتوان مسائل پیچیده را تنها با چند خط کد ساده تجزیه و حل کرد. مباحث مطرح شده توسط مسائل واقعی که نویسنده طی سالها به عنوان یک متخصص رباتیک و بینایی کامپیوتر مشاهده کرده است، هدایت میشوند. این کتاب با سبکی قابل فهم اما آموزنده، خوانا و قابل درک نوشته شده است و شامل بیش از ۱۰۰۰ مثال MATLAB و Simulink® و بیش از ۴۰۰ شکل است. این کتاب، یک مرور واقعی از اصول اولیه رباتهای متحرک، رباتهای بازو، سپس مدلهای دوربین، پردازش تصویر، استخراج ویژگی و هندسه چندنمایی و در نهایت، گردآوری همه این موارد با بحثی گسترده در مورد سیستمهای سروو بصری است. این ویرایش دوم به طور کامل تجدید نظر شده، به روز شده و با پوشش گروههای لی، نماییهای ماتریسی و پیچشها؛ ناوبری اینرسی؛ رباتهای درایو دیفرانسیلی؛ برنامهریزان شبکهای؛ SLAM گراف-پوز و نقشهبرداری؛ مطالب بازسازی شده در مورد سینماتیک و دینامیک ربات بازو؛ محرکهای سری-الاستیک و کنترل فضای عملیاتی؛ فضاهای رنگی آزمایشگاهی؛ دوربینهای میدان نوری؛ نور ساختار یافته، تنظیم دستهای و مسافتسنجی بصری؛ و سروو بصری فتومتریک، گسترش یافته است.
سال انتشار: 2017 | تعداد صفحات: 697 | حجم فایل: 85.57 مگابایت | زبان: انگلیسی
Robotics, Vision and Control: Fundamental Algorithms In MATLAB, 2nd Edition (Springer Tracts in Advanced Robotics)
نویسنده
Peter Corke
ناشر
Peter Corke
ISBN10:
3319544128
ISBN13:
9783319544120